Joe Ortiz

Joe Ortiz

I am a Staff Research Scientist at Google DeepMind. My recent research focus is on generative world models that can be used for reasoning and planning across long horizons, such as Genie 3 and Genie 4.

Before that, I was a postdoc at Meta AI (FAIR) working on perception for robotics. I graduated from my PhD at Imperial College London in 2023, advised by Prof. Andrew Davison. There my work focused on 1) graphical representations and distributed inference algorithms, and 2) training neural scene representations via continual learning. I completed my undergraduate and Masters in Physics at the University of Oxford.
Interns: Huijie Zhang (University of Michigan), Mingyang Deng (MIT)

Publications

2026
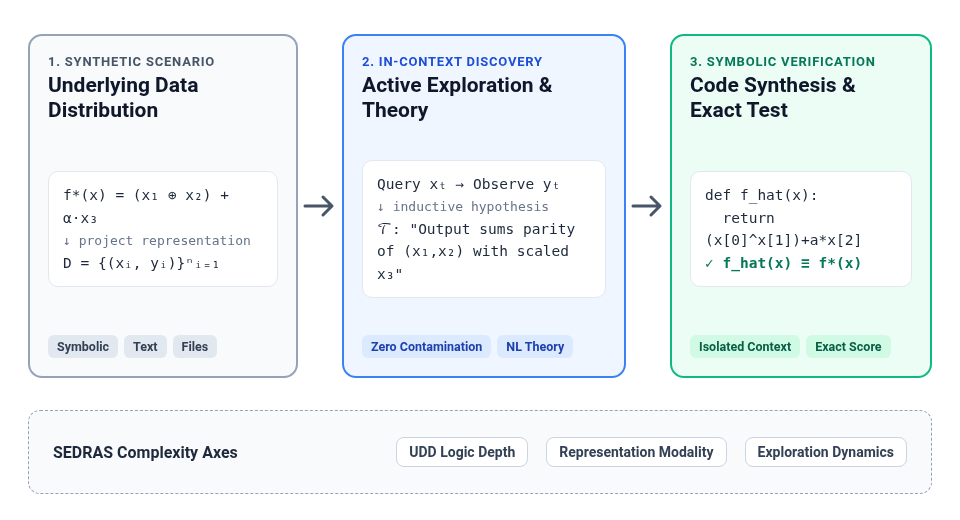
SEDRAS: Symbolically Evaluated Deep Research And Science
2025
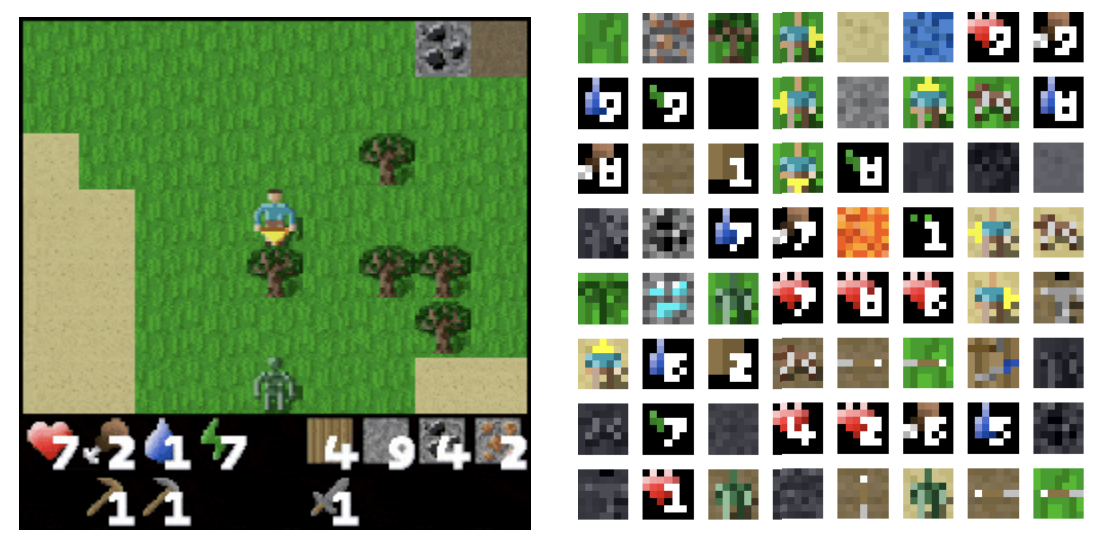
Improving Transformer World Models for Data-Efficient RL
2024
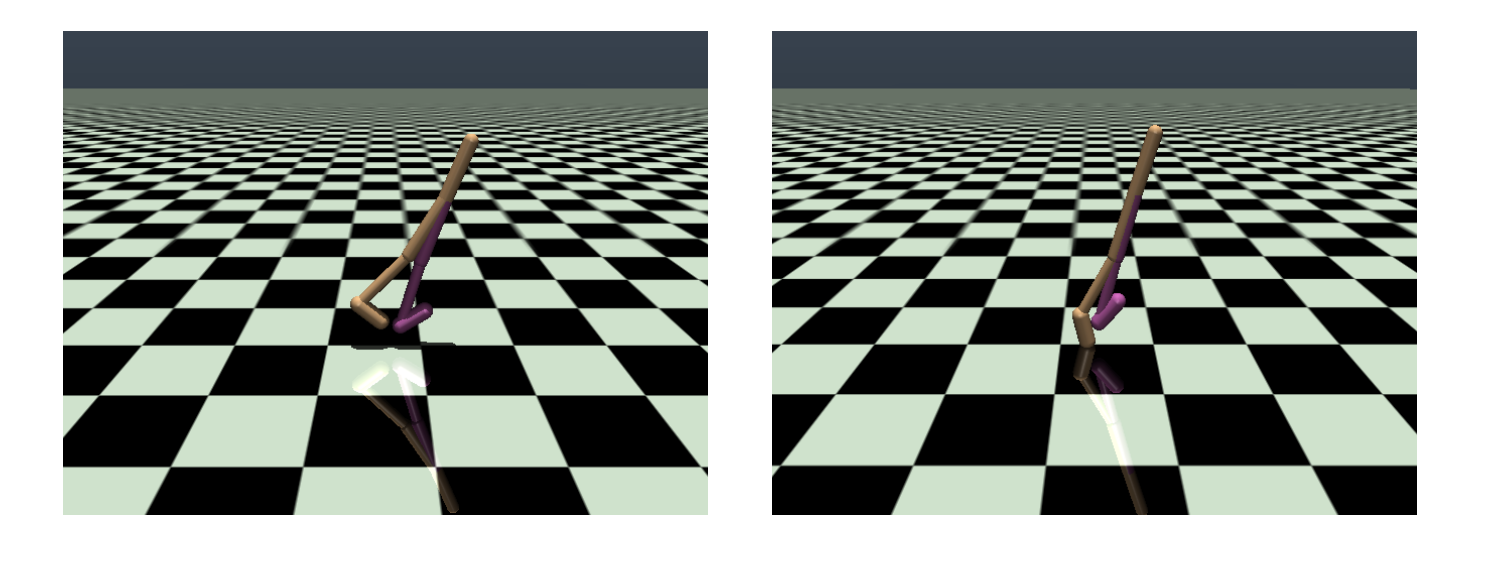
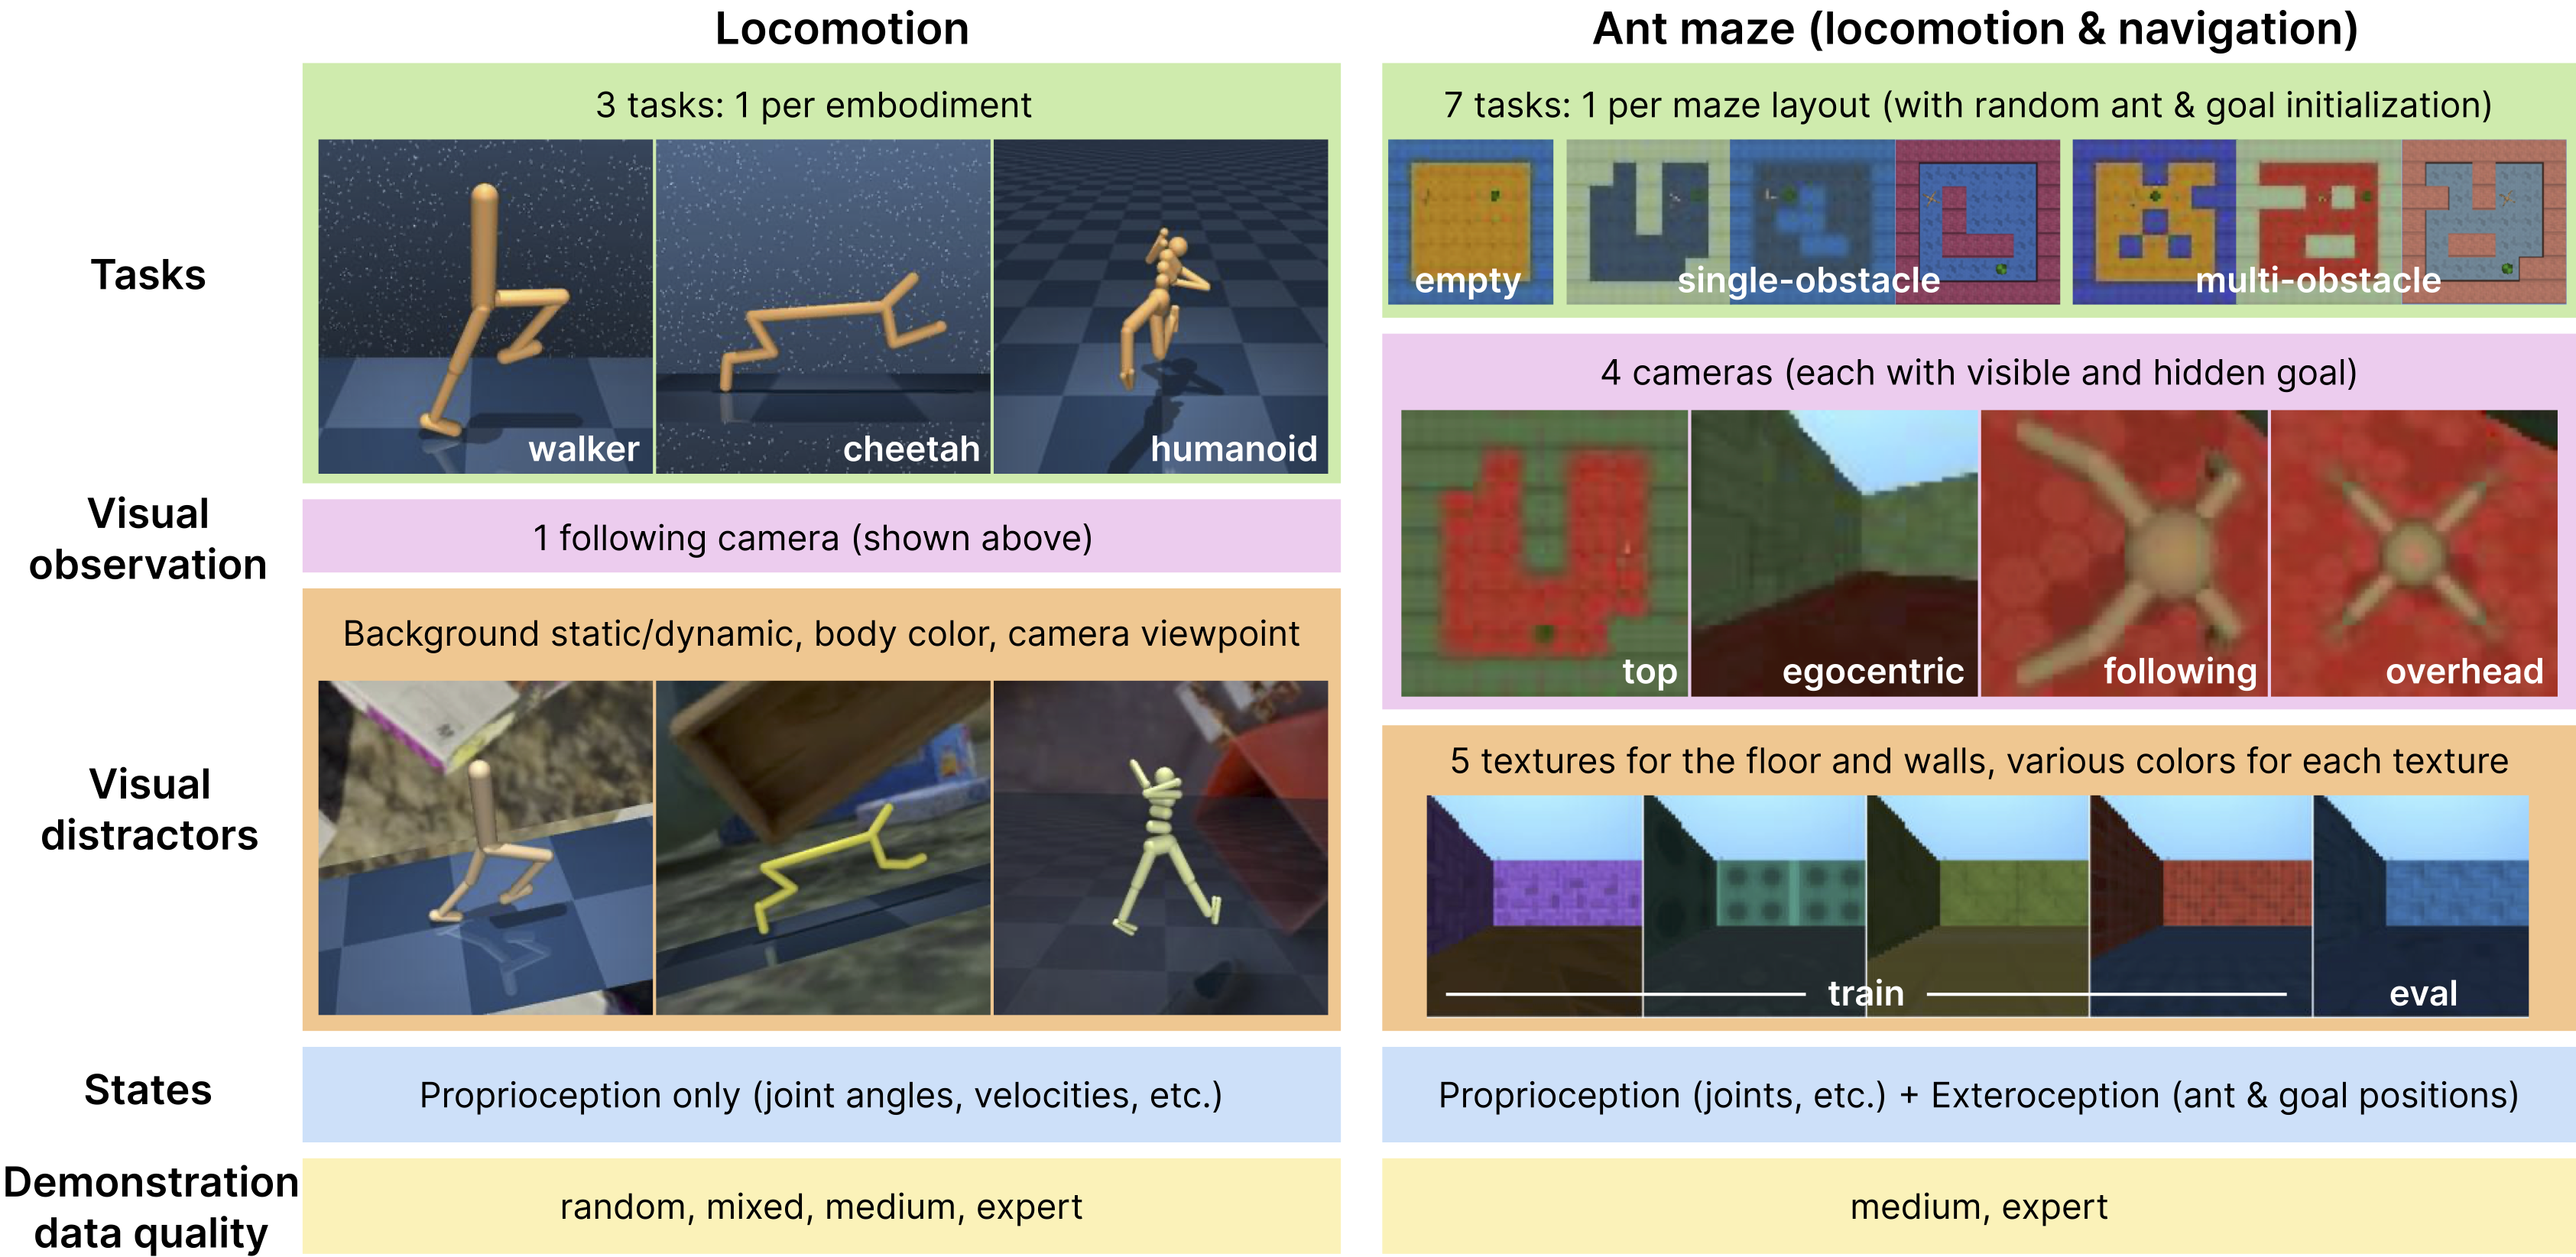
DMC-VB: A Benchmark for Representation Learning for Control with Visual Distractors
Diffusion Model Predictive Control
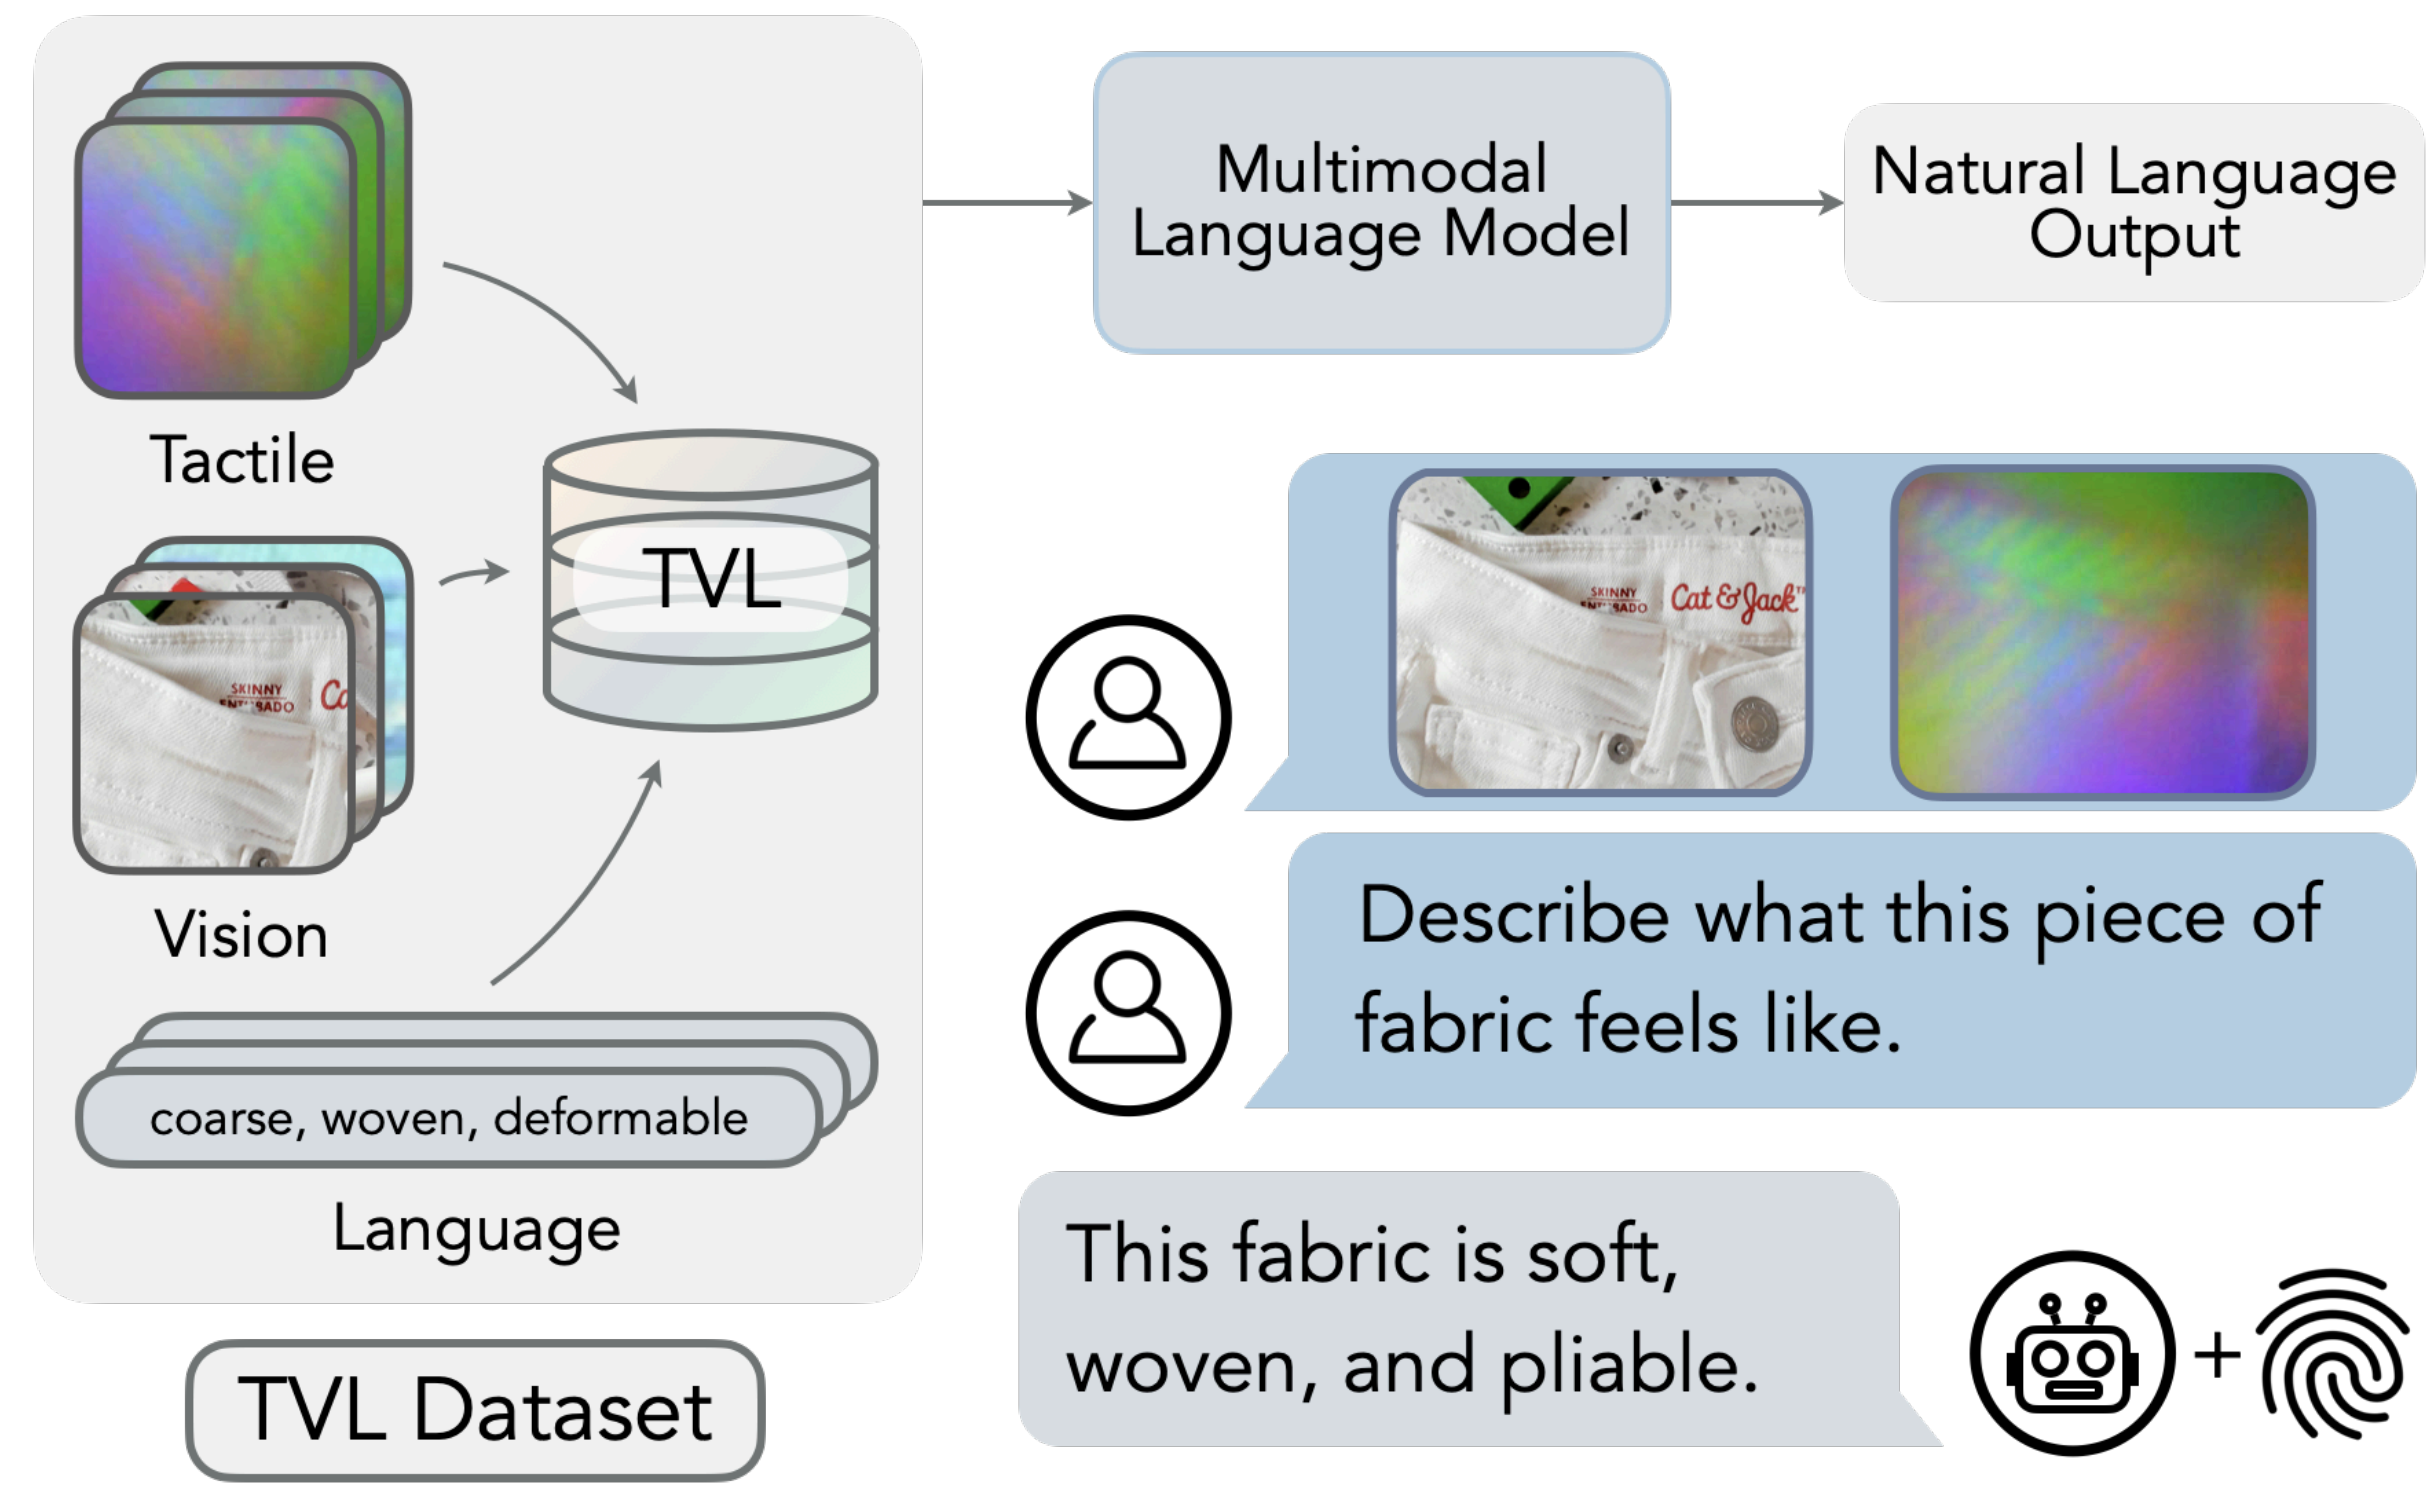
A Touch, Vision, and Language Dataset for Multimodal Alignment
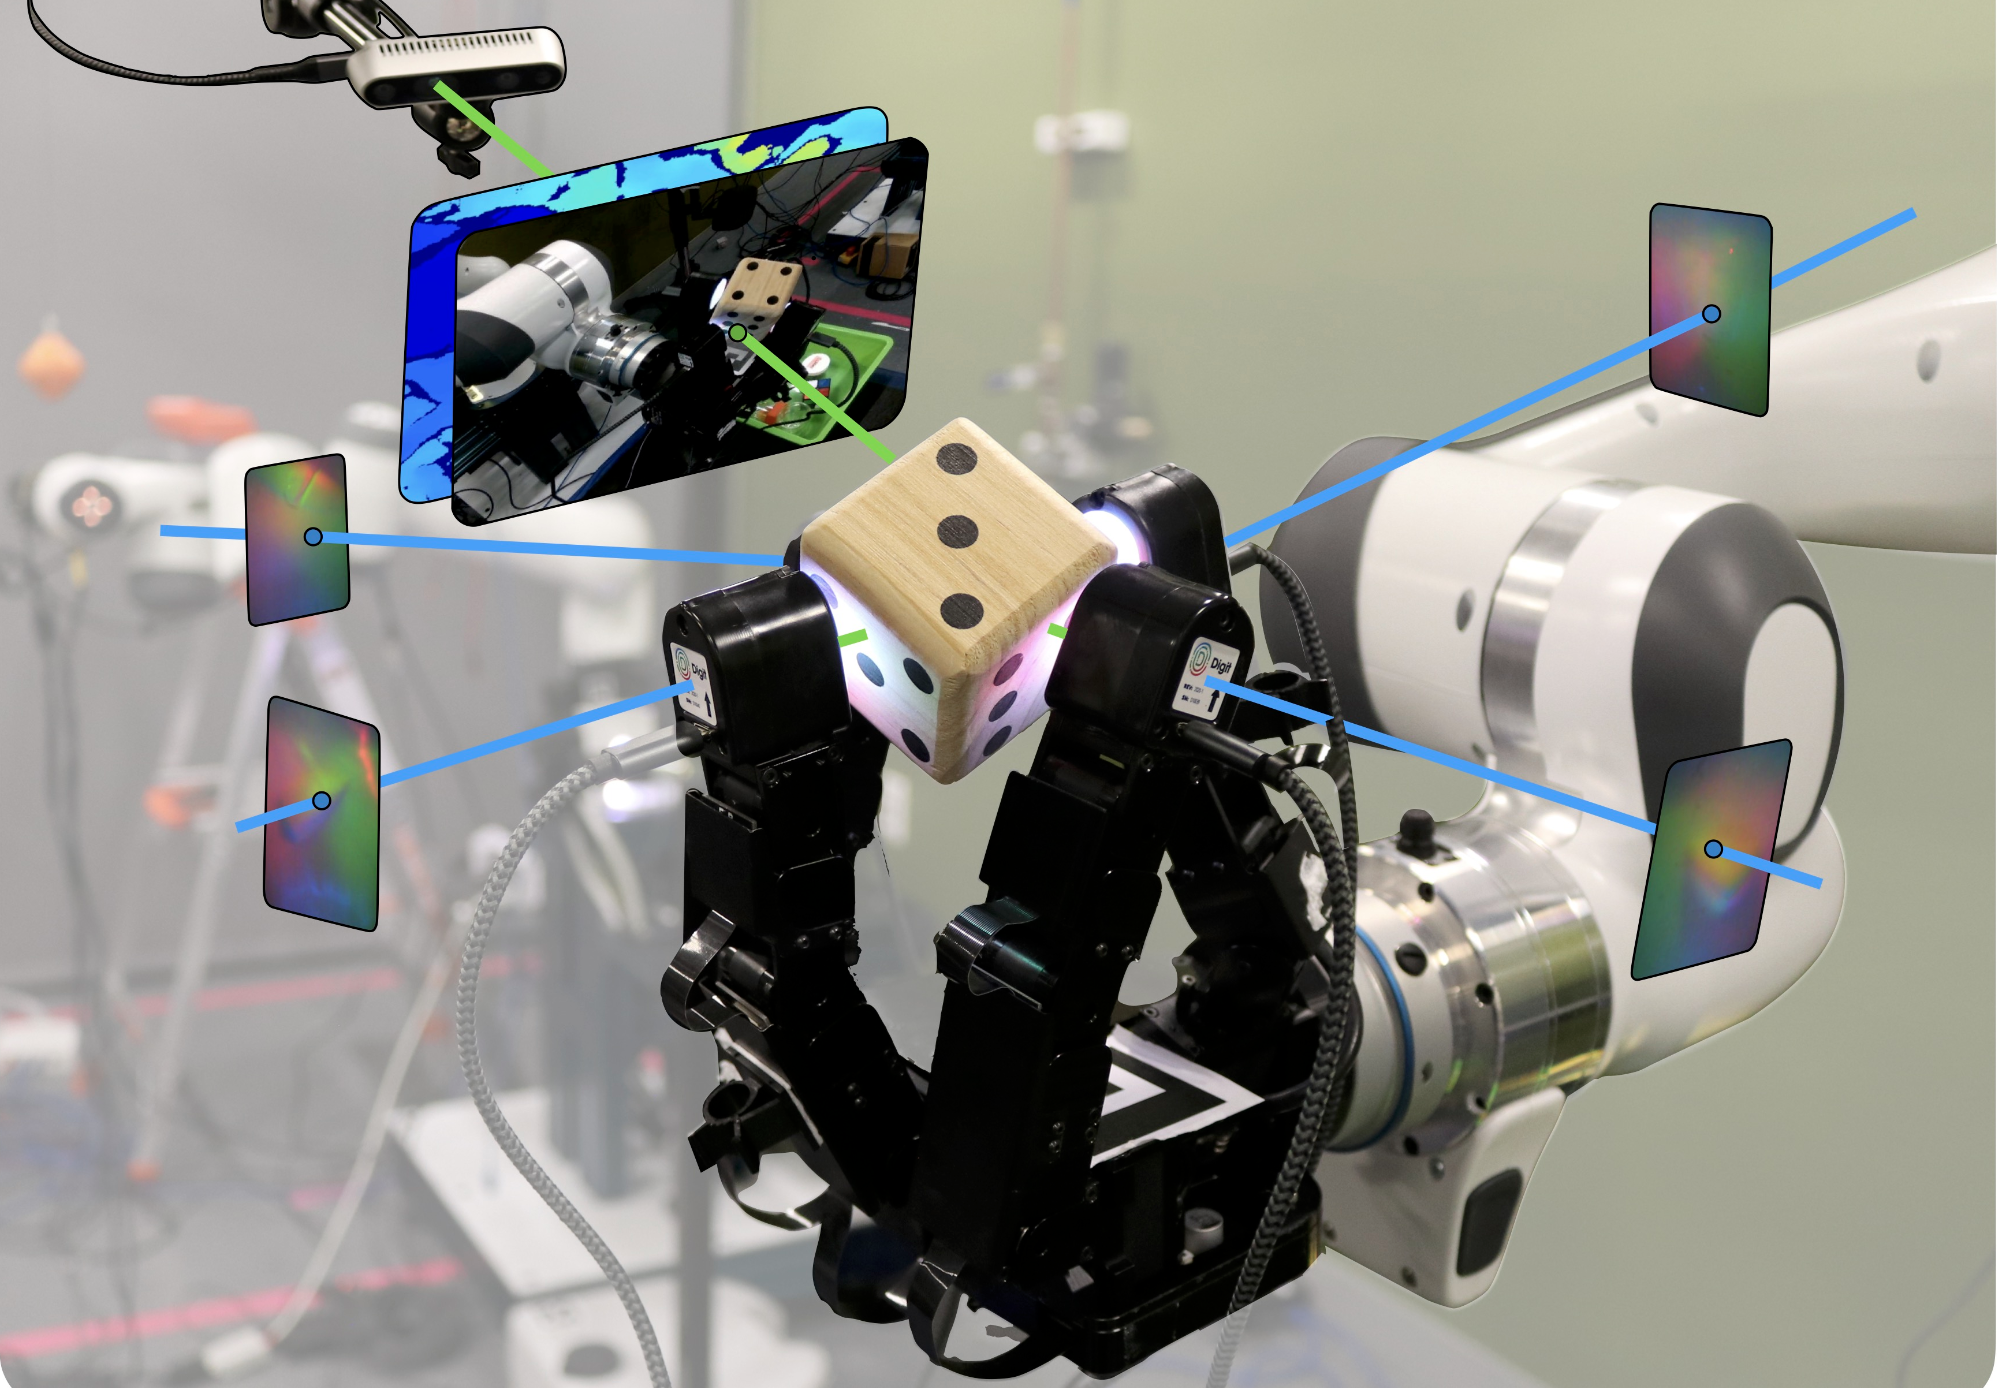
Neural feels with neural fields: Visuo-tactile perception for in-hand manipulation
2023
Perceiving Extrinsic Contacts from Touch Improves Learning Insertion Policies
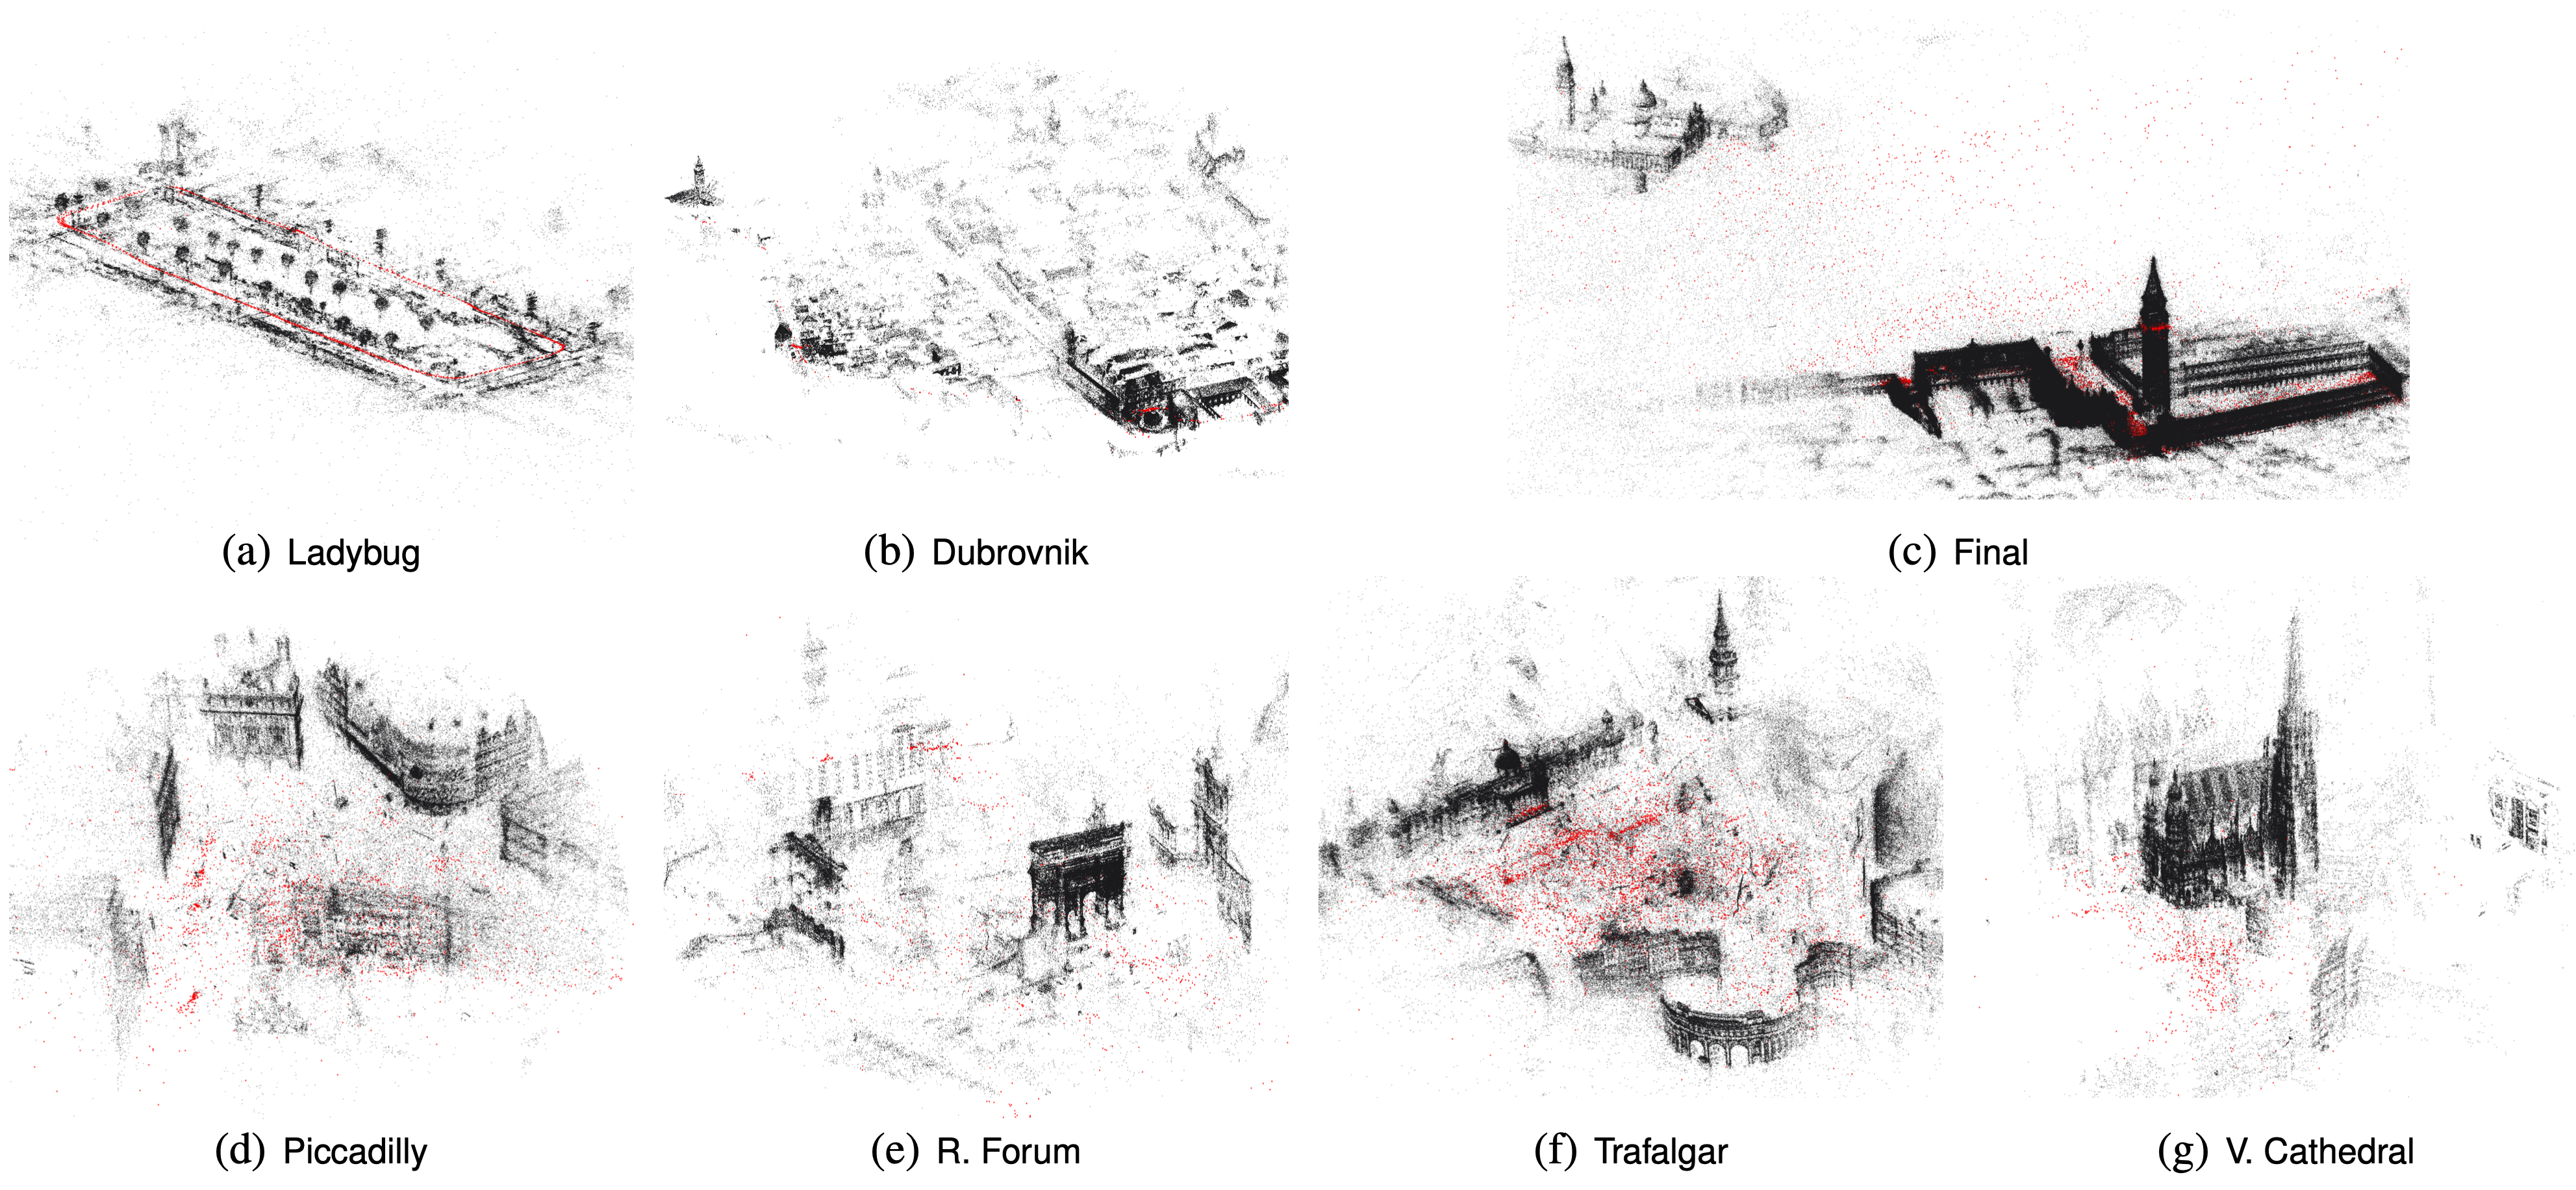
Decentralization and Acceleration Enables Large-Scale Bundle Adjustment
Gaussian Belief Propagation for Real-Time Decentralised Inference
2022
Theseus: A Library for Differentiable Nonlinear Optimization
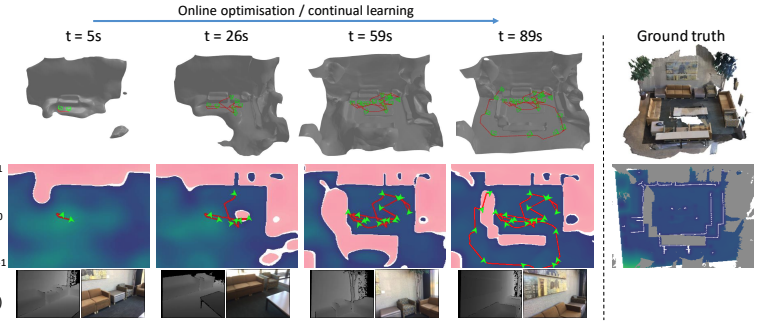
iSDF: Real-Time Neural Signed Distance Fields for Robot Perception
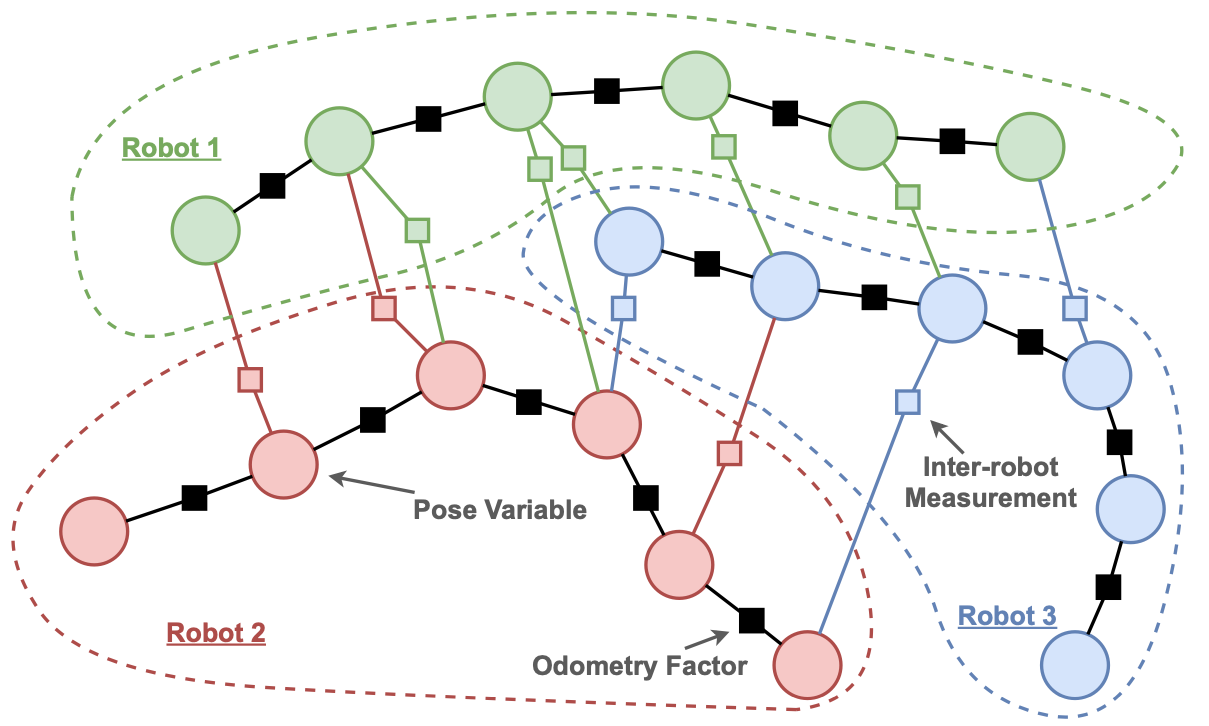
A Robot Web for Distributed Many-Device Localisation
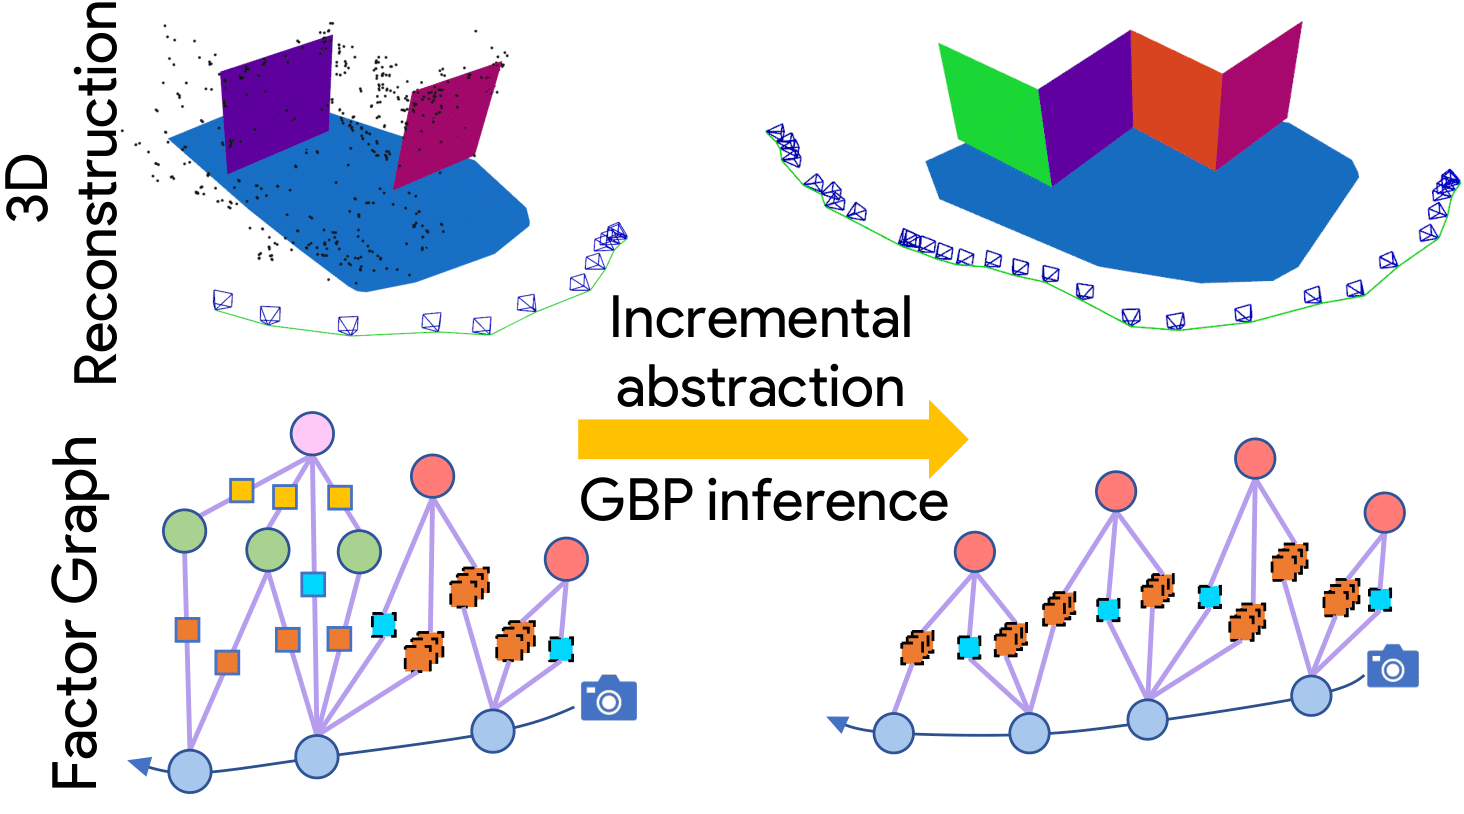
Incremental Abstraction in Distributed Probabilistic SLAM Graphs
2021
iMAP: Implicit Mapping and Positioning in Real-Time
A visual introduction to Gaussian Belief Propagation
2019
FutureMapping 2: Gaussian Belief Propagation for Spatial AI